
日本三菱电机于2026年10月21日宣布,已开发出一套通过具身智能(控制并优化现实世界物理动作的AI)让人形机器人与CNC(计算机数控)机床协同加工的系统。 这项开发真正值得关注的不是机器人本身,而是从CNC一侧,减少过去每种机器人型号都要单独完成的机床对接工作。该系统目前处于开发阶段,目标是2030年实现实用化。 |
要点
• 日本三菱电机开发出人形机器人与CNC机床协同作业的加工系统。该公司称,这是业界首个以人形机器人协同为前提设计的NC系统(截至2026年10月21日,该公司调查)
• 系统由三部分构成:①根据自然语言指令自动生成加工任务、并向机床和机器人分配作业的“AI加工任务规划器”;②搭载具身智能的CNC机床;③通用型人形机器人
• 规划器和CNC中的具身智能,是利用该公司AI技术品牌“Maisart”新开发的。据三菱电机介绍,CNC与机器人以自然语言交换操作信息,不依赖机器人型号即可协同
• 系统目前处于开发阶段,将在10月26日于东京开幕的“JIMTOF2026(第33届日本国际机床展)”上进行演示。今后将推进功能升级和验证试验,目标是2030年实用化
自然语言指令如何拆解为机床与机器人的作业
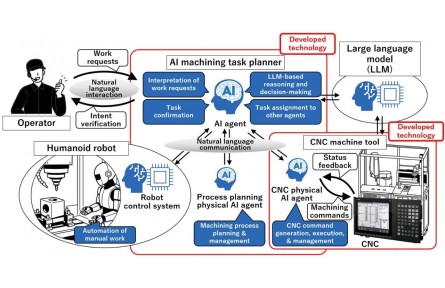
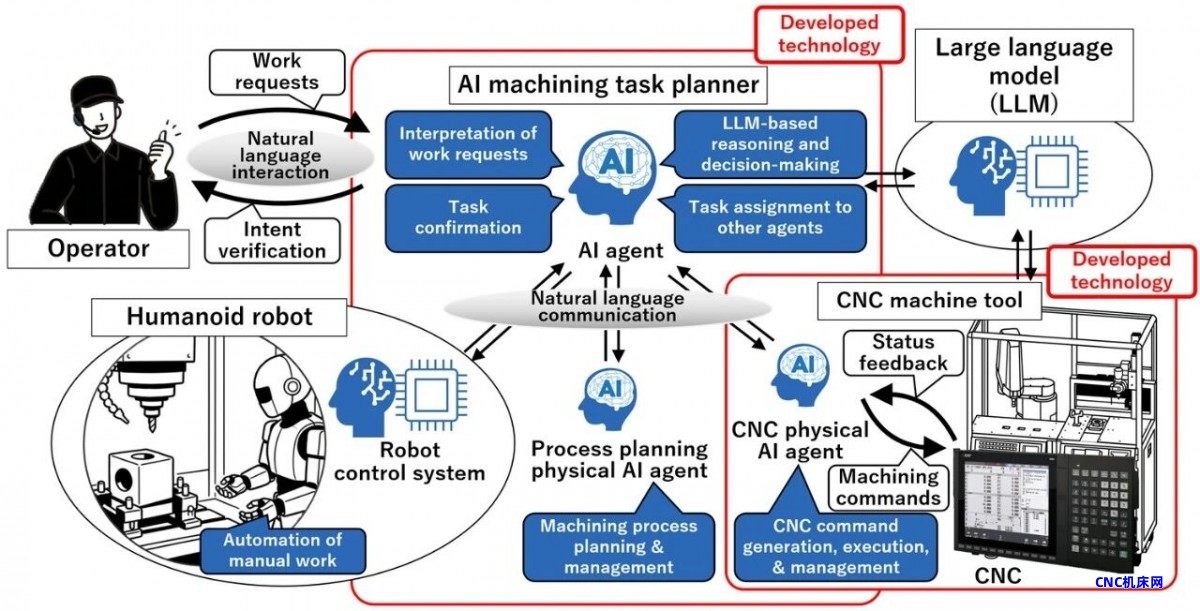
系统的流程是:操作人员用自然语言下达指令,AI加工任务规划器解析内容,从预先登记的作业任务清单中选取所需任务,组合后自动生成任务计划。
规划器再按照这一计划,向CNC机床和人形机器人分配作业,并管理两者协同完成的加工过程。
从该公司公布的系统构成图看,规划器的核心是一个“AI智能体”。它借助大语言模型(LLM)理解指令、做出判断,并向操作人员确认意图。
AI智能体通过自然语言,与设计加工工序的“工艺设计具身智能”、机床一侧的“CNC具身智能”,以及人形机器人一侧的“机器人管控系统”进行通信。图中标注为该公司“开发成果”的是规划器和CNC一侧,LLM则画在这一范围之外。三菱电机未公布LLM的提供方和所采用的模型。
据该公司介绍,该系统不依赖机器人型号即可协同,无需针对不同机器人分别进行复杂的系统集成(把多种设备组合成可运转的生产单元的工作)。三菱电机还表示,导入周期可以大幅缩短,但没有给出缩短幅度,也没有与传统方式的对比数据。
该公司列出的人形机器人替代对象包括:装夹准备、清扫、整理、取出成品、搬运、检测和故障处理。这些都是过去由操作人员承担的作业。演示所用的人形机器人型号、价格和具体供货时间均未公布。
阻碍普及的,与其说是机器人性能,不如说是“逐个型号的对接”
三菱电机列举了这项开发背后的两道门槛。
第一道门槛,是传统工业机器人的局限。把工件装进机床内部的装夹准备、清扫机床内部等作业,都是以人的身体形态和动作为前提的。
如果用传统工业机器人替代,就需要为适配机器人而对生产线进行设备投资。人形机器人外形接近人类,有望利用为人设计的现有设备,减少产线改造。这正是人形机器人受到期待的原因。
第二道门槛,才是这次开发瞄准的对象。人形机器人要与CNC机床共享运行状态、协同作业,过去必须针对不同机型的机器人单独开发通信功能和控制时序(规定设备动作顺序的程序)。三菱电机着手解决的,正是这一对接环节。
从G代码联动到自然语言入口
日本三菱电机是向机床厂商供应CNC系统的主要厂商之一,长期以来一直在开发以CNC为起点连接机床与机器人的功能。
2021年该公司技术论文中介绍的“Direct Robot Control”就是一例。这一功能通过以太网连接CNC与机器人控制器,用机床加工程序所使用的G代码来驱动机器人。
它省去了另行准备上位控制器和时序程序的麻烦,让不熟悉机器人的用户也能在CNC界面上操作机器人。该公司当时表示,自家“MELFA”系列机器人和德国KUKA的机器人,都可以用同一套G代码控制。
如果说2021年的功能让G代码成为共通的操作手段,那么这次的新系统则把自然语言设为下达指令和设备间通信的入口。协同对象也从臂式工业机器人扩展到了人形机器人。
三菱电机没有说明两项技术的内部关系,也没有公布最终CNC指令的格式。不过,两者都从CNC一侧设计与机器人的协同,新系统可以看作这一思路的延伸。
自然语言在多大程度上参与机床控制
在加工现场,主轴停止、开关防护门、夹紧工件等步骤一旦顺序出错,就可能损坏设备或引发事故。自然语言指令灵活,但也存在多种解读的空间。
规划器不是从零生成作业,而是组合已登记的任务,这种方式可能更便于限定系统的执行范围。
从构成图看,CNC具身智能通过自然语言通信接收信息,生成、执行并管理发给CNC的作业指令,同时接收CNC的状态反馈。图中显示了把自然语言指令转换为CNC作业指令的结构,但该公司没有公布指令格式、安全系统,以及与传统CNC控制之间如何分工。
机器人一侧同样存在疑问。与AI智能体以自然语言通信的“机器人管控系统”由谁提供,不同型号的机器人分别需要怎样的连接设置和转换功能,目前都没有说明。如果LLM误解了指令,会在哪个环节被拦截,也尚不清楚。
这些问题,决定了“不依赖机器人型号”的协同在什么条件下才能成立,也是工厂判断是否导入的核心。
归根结底,人形机器人能否胜任作业,取决于机器人本身的性能。在残留切屑和切削液的机床内部作业、搬起较重的工件、在狭窄空间内精确定位,都是机器人必须自己跨越的难关。
机床厂商和系统集成商的角色可能如何变化
这套系统进入工厂的路径,与机器人的销售路径不同。三菱电机供应的不是机床本身,而是相当于机床“大脑”的CNC系统。
在CNC中内置协同功能的方式能否普及,取决于机床厂商是否在自家机床上采用这一功能,并向客户推荐。
一旦这种方式普及,过去针对每种机床与机器人组合编写通信和控制流程的系统集成商,其工作重心可能转向任务定义和现场应用。对人形机器人厂商而言,与机床的连接方式越统一,竞争就越取决于机器人本身的作业能力和成本。
JIMTOF2026主办方的特别企划展之一,以“机床技术如何突破人形机器人实现量产和降低成本所面临的瓶颈”为主题,把人形机器人视为“需要加工制造的对象”。三菱电机的展示方向正好相反,是尝试让人形机器人成为加工现场的“劳动力”。
真正的考验:更换厂商或机型后,能否不必重新对接
该系统仍处于开发阶段。演示将从10月26日开始,验证试验和2030年的实用化目标都还在后面。
衡量其实用性的指标很清楚:换用其他厂商的机器人时需要多少重新配置工时,一个加工循环耗时多长,因异常停机的频率和恢复所需时间,以及故障处理这类随情况而变的作业,能在多大程度上登记为任务。
其中,决定这项开发价值的只有一点:无论更换人形机器人的厂商或机型,还是更换机床的厂商或机型,能否证明无需从头进行系统集成?
如果能做到,CNC就有可能成为连接机床与机器人的共通入口。如果做不到,自然语言指令就只是叠加在个别对接之上的一块新操作界面。面向2030年,值得关注的不是演示有多精彩,而是最终会有多少厂商参与、多少机型支持这一协同方式。 |